
机器人正在从“能动”走向“会动”——精准地动、柔顺地动、有感觉地动。当传统电机与传动机构在微米级操作、柔性交互和微型化部署上遭遇瓶颈,压电陶瓷凭借其独特的机电耦合特性,正在成为智能机器人底层能力跃迁的关键材料。它既是纳米级精度的“隐形肌肉”,也是毫秒级响应的“神经末梢”,更在能量采集与声学感知中开辟出全新的技术路径。
一、精密执行:让机器人的“手”稳到纳米级
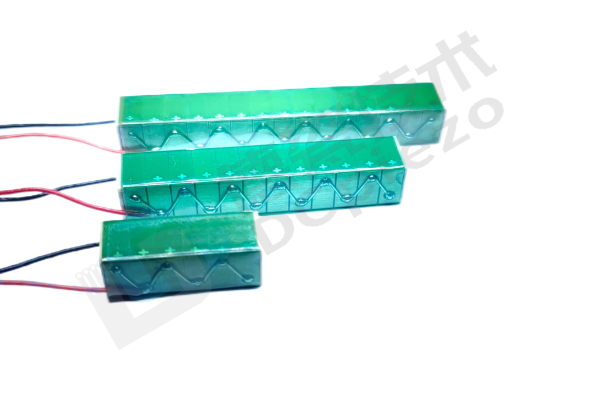
智能机器人的作业能力,首先取决于执行端的精度与响应速度。在工业协作机器人末端夹持、微创手术器械操作等场景中,传统电磁电机因传动间隙与惯性延迟,难以稳定输出亚微米级动作。压电陶瓷驱动器则从根本上改变了这一局面:
●纳米级定位,毫秒级响应:基于逆压电效应,压电执行器可直接将电信号转化为机械位移,无传动环节、无空回误差,响应时间压缩至毫秒级,位移分辨率可达纳米级。这意味着机器人可以精准夹持一根比头发丝细百倍的微型元件,或在组织分离时控制到细胞级的力度。
●柔性仿生驱动:在软体机器人领域,压电柔性致动器可像人工肌肉一样嵌入仿生肢体,通过电场调控实现弯曲、伸展等连续形变动作。无需齿轮、绳索等复杂传动机构,机器人结构大幅简化,在狭小空间、异形管道等非结构化环境中的适应性显著提升。
二、触觉感知:为机器人装上“会思考的皮肤”
人机协作的安全性与作业精细度,高度依赖机器人对接触力的感知能力。压电陶瓷的正压电效应,使其成为构建高密度触觉阵列的理想敏感元件。
●高分辨率力感知:将压电传感单元覆盖于机器人表皮或夹爪表面,可实时采集压力分布、接触位置与滑动趋势。协作机器人抓取易碎品时,系统能感知夹持力的微小波动并动态调整,避免“捏碎”或“滑脱”。
●毫秒级安全响应:当机器人与人体发生意外接触,压电传感器可在数毫秒内识别碰撞信号并触发急停,为人机共融场景提供可靠的安全屏障。
●力反馈遥操作:在远程操控机器人中,压电式力反馈装置将末端受力实时回传至操作手柄,让操作者“手感”到远端物体的软硬与阻力,显著提升精细遥操作的沉浸感与准确度。
三、微型化突破:让机器人进入“毫米级战场”
医疗内窥镜、细胞操作、管道检测等场景,对机器人核心部件的体积与驱动力提出了近乎矛盾的要求——既要足够小,又要足够有力。压电陶瓷恰好在这两个维度上同时占优。
●单细胞级操作:压电微驱动器带动注射针精准穿透细胞膜,位移误差控制在亚微米级,为单细胞注射、细胞切割等高难度生物操作提供可靠执行方案。
●胶囊机器人主动驱动:消化道胶囊机器人内置压电振子,可驱动胶囊在肠道内定向移动,同时兼顾超声成像的焦距调节,让疾病筛查从“被动随波逐流”升级为“主动精准巡检”。
四、自主供能:让机器人摆脱“充电焦虑”
野外巡检、狭小空间作业等场景中,频繁充电或更换电池是制约机器人持续运行的现实瓶颈。压电陶瓷的能量采集能力为此提供了新思路。
利用正压电效应,压电采集模块可将机器人运动过程中的关节振动、步态冲击等机械能转化为电能,为低功耗传感器、无线通信模块或储能单元持续补电。虽然单次采集功率有限,但在长期连续作业中,这种“边走边充”的能力可显著延长机器人的自主运行时间,减少对外部电源的依赖。
五、声学导航:复杂环境中的“精准回声”
压电陶瓷作为超声换能器的核心元件,在机器人避障与定位中同样扮演关键角色。其高频发射与接收能力,可实现短距离、高精度的声学测距,帮助机器人在光线不足、电磁干扰强烈的复杂环境中构建可靠的环境感知能力。无论是仓储物流机器人的避障导航,还是水下机器人的声呐探测,压电换能器都是不可或缺的感知核心。
从纳米级执行到柔性仿生驱动,从高密度触觉感知到自供能与声学导航,压电陶瓷正在智能机器人的多个技术维度上同时发力,推动机器人从“程序化执行”走向“感知化作业、自主化运行”。广东德瓷技术有限公司深耕多层叠堆压电陶瓷的研发与制造,致力于为机器人行业提供高精度、高可靠性、可定制化的压电核心元件,与合作伙伴共同定义下一代智能机器人的能力边界。


24小时免费咨询
请输入您的联系电话,座机请加区号